
요약
⏱ 00:001. 실험 목표와 캔버스 중심 제작 방식
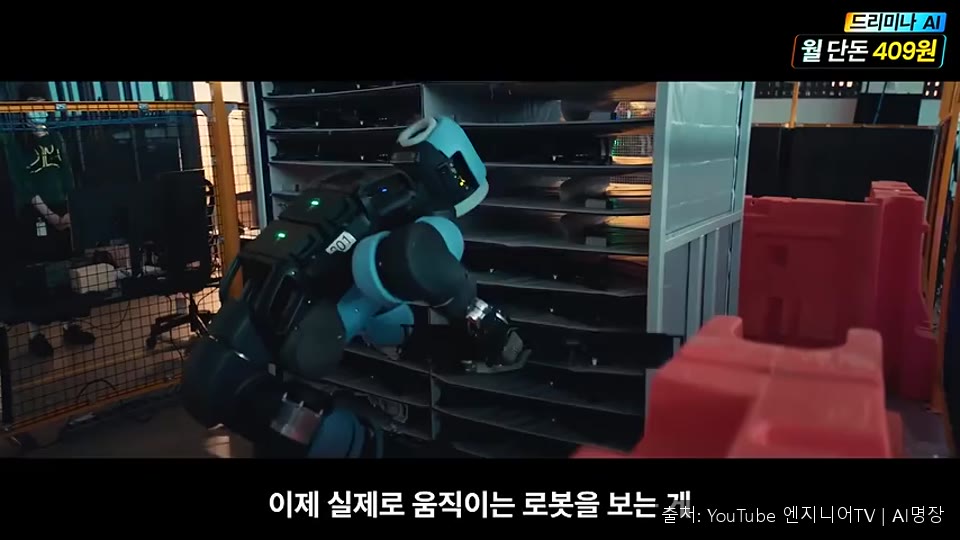
⏱ 00:00영상은 실제 로봇을 AI에게 말로 명령해 만들어 보는 실험을 소개하며 시작합니다. 발표자는 AI 영상 생성이 장면을 하나씩 만드는 단계에서, 여러 장면을 하나의 캔버스에서 연결하고 수정하는 방식으로 발전했다고 설명합니다. 이어서 드리미나 2.0 플랫폼의 캔버스 중심 제작 환경을 직접 시연하겠다고 예고합니다.
⏱ 00:242. 비디오 분석으로 프롬프트 역추적하기
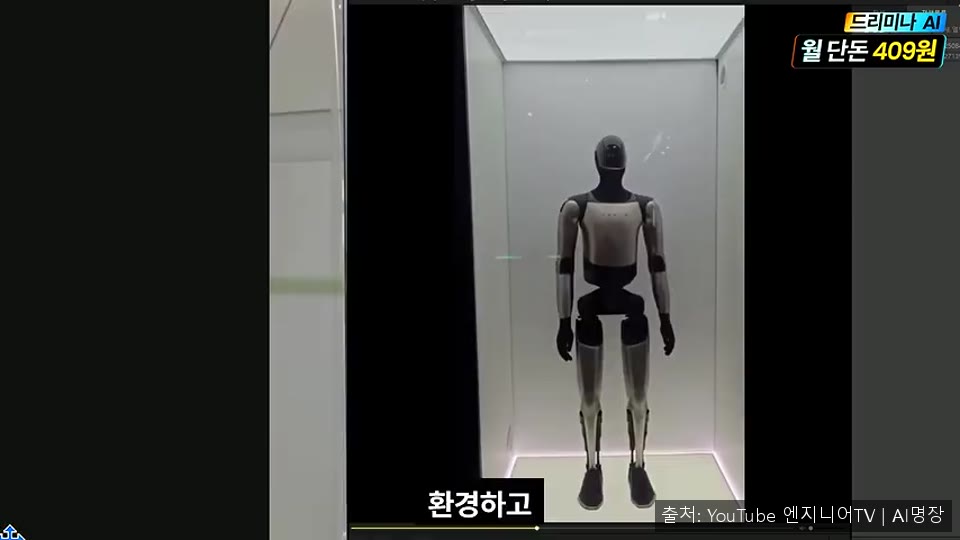
⏱ 00:24캔버스 모드에 새로 추가된 비디오 분석 기능을 소개합니다. 완성된 영상을 가져오면 AI가 장면을 분석해 그 영상을 만든 프롬프트를 역으로 추출하고, 시간대별 동작 정보까지 정리해 줍니다. 이 프롬프트를 복사한 뒤 로봇 종류나 색상만 바꾸면 비슷한 동작의 새 영상을 만들 수 있다는 방식입니다.
⏱ 03:033. 색상 변경과 일관성 문제
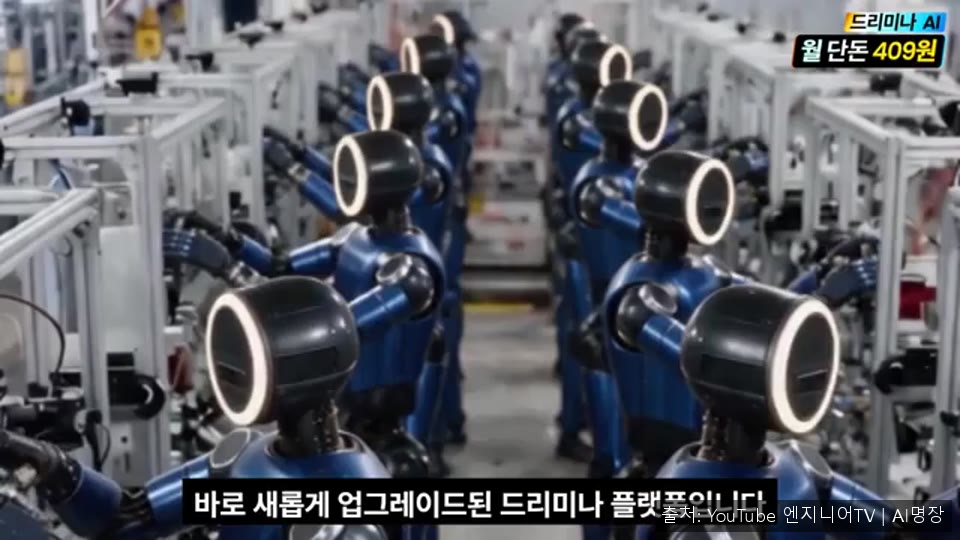
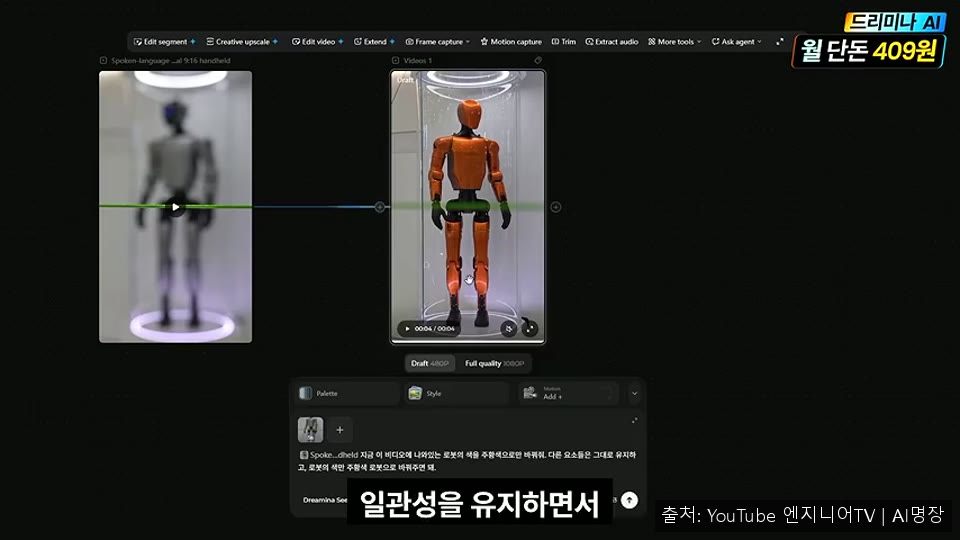
⏱ 03:03로봇 색상만 주황색으로 바꿔 달라고 요청했을 때, 처음 방식으로 생성한 결과는 원본과 차이가 커서 일관성이 크게 떨어졌습니다. 색만 바꾸라고 했는데 장면 전체가 달라질 수 있다는 점이 문제로 지적됩니다.
⏱ 04:164. Codex와 드리미나 CLI 연결
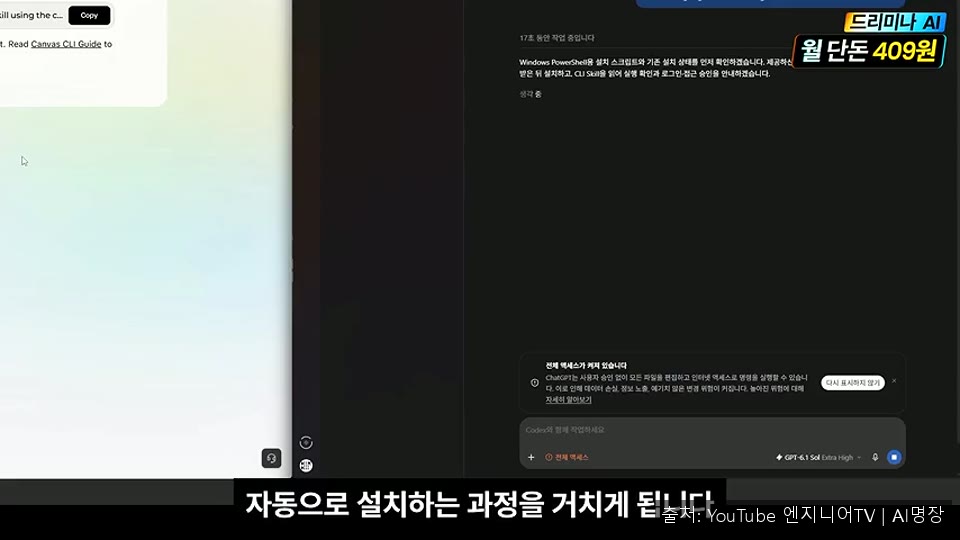
⏱ 04:16다음 단계로 AI 에이전트를 활용하는 방법을 소개합니다. 드리미나 플랫폼의 플러그인 메뉴에서 CLI 연결 코드를 복사해 Codex 프로젝트의 프롬프트에 붙여 넣고, 모델을 지정합니다. 그러면 에이전트가 드리미나 CLI를 자동으로 설치하는 과정을 거칩니다.
AI가 요청을 거부하는 경우에는 다시 접근해 동의하면 되며, 인증이 완료된 뒤 Codex를 껐다가 다시 시작하면 연결 화면이 나타난다고 설명합니다. 연결이 제대로 되어야 다음 작업이 가능하므로 이 단계가 중요하다고 강조합니다.
⏱ 05:035. 에이전트가 캔버스를 직접 조작하는 과정
⏱ 05:03연결 후 Codex에서 새 채팅을 열고 캔버스 작업을 요청합니다. 첨부한 영상을 분석해 프롬프트를 다시 구성하고, 9:16 비율로 5초짜리 영상을 Seedance 2.5 모델로 만들라고 지시합니다. Codex가 드리미나와 연결해 작업을 수행하는 모습이 화면에 나타나며, 발표자는 에이전트가 스스로 캔버스를 만들고 진행 상황을 보여 준다고 설명합니다.
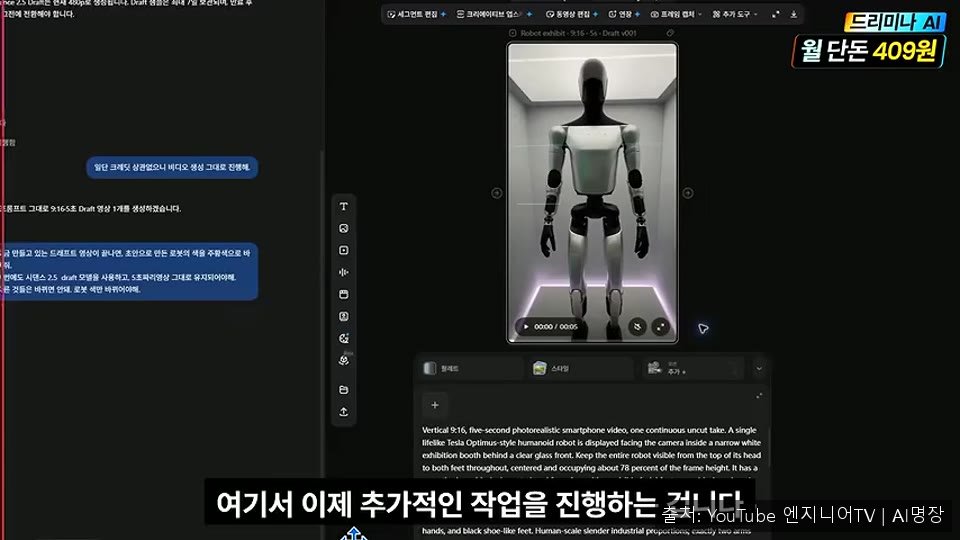
이어서 로봇 색상을 주황색으로 바꾸고, 레퍼런스 이미지를 참조해 작업 라인에서 주황색 로봇이 일하는 장면을 생성하도록 연결합니다. 원래 로봇과 형태가 조금 다르게 나온 점도 함께 확인합니다.
⏱ 06:456. 파란색 로봇과 움직이는 영상 완성
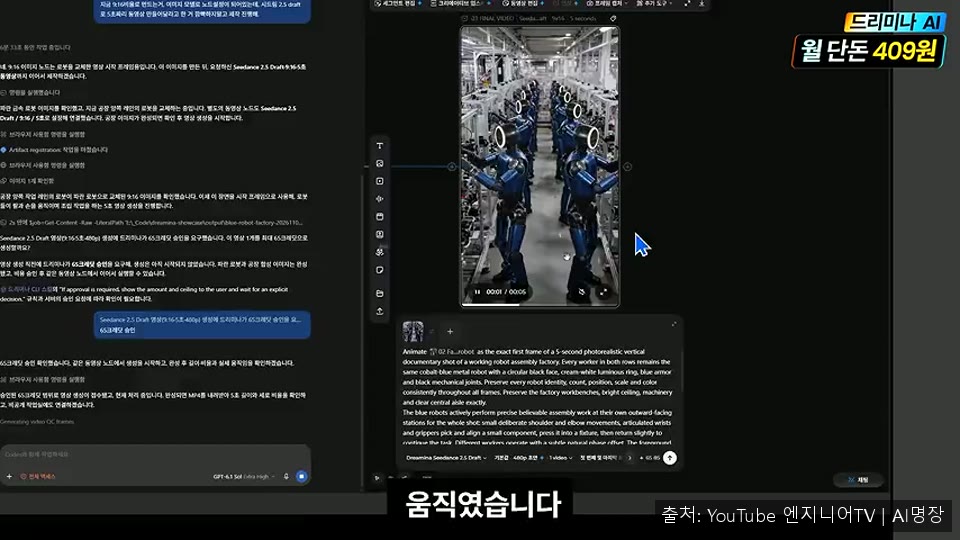
⏱ 06:45마지막으로 아틀라스 이미지를 넣고 로봇의 색을 파란색으로 바꾼 뒤, 작업 중인 로봇 장면을 바탕으로 영상을 생성하는 과정을 보여 줍니다. 앞서 사용한 것과 같은 방식으로 지시하면 색상 변경과 영상 생성이 연결된 상태에서 순서대로 진행됩니다.
최종적으로 로봇이 실제로 움직이는 영상이 완성되었고, 발표자는 드리미나 캔버스와 Codex를 함께 사용해 원하는 로봇을 만들고 동작까지 확인했다고 정리합니다.
⏱ 08:087. 정리와 생각해 볼 질문
⏱ 08:08발표자는 캔버스로 여러 장면을 연결하고 수정하는 방식, 비디오 분석으로 프롬프트를 추출하는 방식, 그리고 Codex 같은 에이전트가 다른 AI 도구를 직접 조작하는 점을 핵심으로 정리합니다. 단순히 AI가 영상을 만드는 것보다 AI가 다른 AI 도구를 다루는 점이 더 흥미롭다고 평가합니다.
또한 영상 설명란의 전용 링크로 가입하면 프로모션 혜택을 받을 수 있다는 안내가 있었습니다. 마지막으로 AI가 영상 제작을 어디까지 대신할 수 있을지에 대한 질문을 던지며 마무리합니다.


