요약
⏱ 00:021. 강의 목적과 핀홀 모델의 역할
⏱ 00:02강의는 카메라 이미지의 픽셀을 장면 좌표로 매핑하는 가장 단순한 방법인 핀홀 카메라 모델을 처음부터 유도한다고 밝힌다. 이 모델은 ROS 2 기반 픽 앤 플레이스 튜토리얼의 기초이며, 물체 위치를 계산하는 데 쓰인다고 설명한다.

⏱ 01:322. 시뮬레이션 데모
⏱ 01:32Gazebo 시뮬레이션에서 UR 로봇과 카메라, 분홍색 물체를 보여준다. 카메라 영상에서 상자와 원통을 인식하고, 핀홀 모델로 중심점과 집기 방향을 계산해 MoveIt C++ 플래너로 보내는 흐름을 소개한다.

강연자는 이 픽 앤 플레이스 작업이 핀홀 모델 없이는 불가능했을 것이라고 말하며, 이 모델이 컴퓨터 비전의 여러 알고리즘에서 기초가 된다고 강조한다.
⏱ 03:063. 문제 정의와 가정
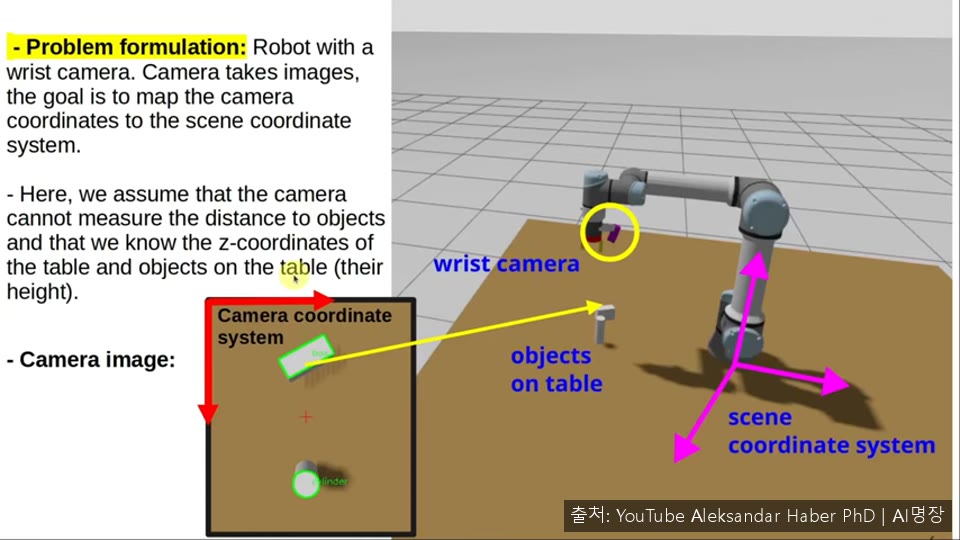
카메라가 깊이를 직접 측정할 수 없다고 가정하고, 테이블 높이와 물체 윗면의 Z 좌표는 알고 있다고 둔다. 로봇은 설명을 위해 두 링크와 두 관절로 단순화한다.
⏱ 07:274. 핀홀 투영의 기하 구조

이미지 중심을 원점으로 하는 좌표계와 오른쪽 상단을 원점으로 하는 픽셀 좌표계를 구분한다. 초점 거리 F는 카메라 고유 특성이며, 이 값이 투영 비례 관계의 핵심이라고 설명한다.
⏱ 13:045. 삼각형 비례식과 깊이 소거
⏱ 13:04한 삼각형에서는 탄젠트 값이 ZCP를 XCP로 나눈 값이고, 다른 삼각형에서는 이미지 좌표 차이를 F로 나눈 값이다. 좌표 방향 때문에 한 식에 마이너스 부호가 붙는다.
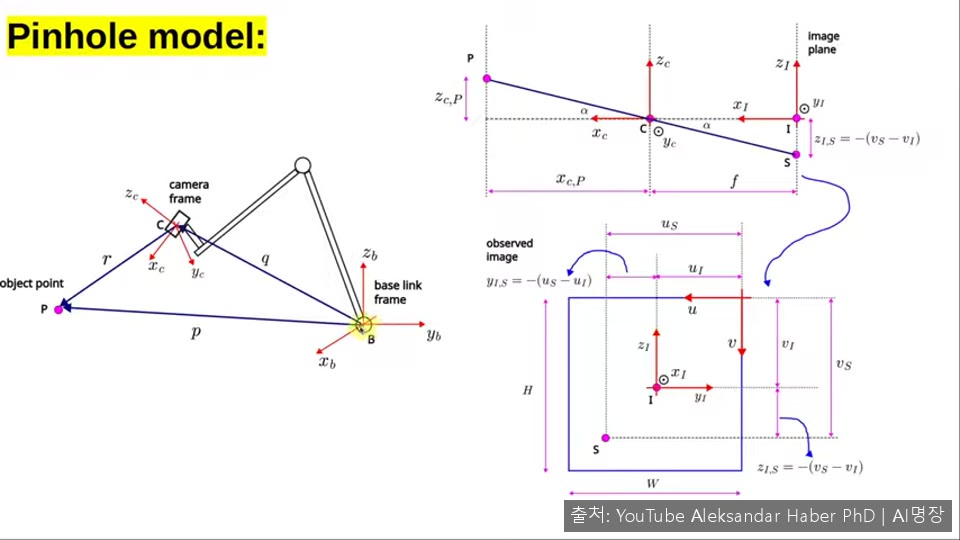
두 식을 결합하면 ZCP와 YCP를 이미지 픽셀 차이와 F로 표현할 수 있다. 그러나 XCP, 즉 깊이는 카메라로 얻을 수 없어 미지수로 남는다는 점을 짚는다.
⏱ 17:596. 광선 벡터와 좌표 변환

⏱ 22:127. 베이스 프레임에서 물체 위치 복원
⏱ 22:12점 P를 카메라 중심 Q와 광선 방향 벡터의 합으로 쓰고, 광선 방향이 D와 같은 직선에 있으므로 스칼라 T를 곱해 P = Q + T·DB 형태를 얻는다. 물체 높이로 P의 Z 성분을 알면 이 식의 Z 성분에서 T를 구할 수 있다.

T를 구하면 P의 X, Y 성분을 추출해 물체의 장면 위치를 얻는다. 강연 마지막에는 영상 촬영, 광선 벡터 계산, 좌표 변환, 위치 계산의 순서로 전체 과정을 요약하고 다음 강의에서 ROS 2와 C++ 구현을 다룬다고 예고한다.