요약
이 영상은 Isaac Lab과 Newton에서 학습한 휴머노이드 로봇 정책을 MuJoCo에서 평가하는 Sim-to-Sim 과정을 보여줍니다. 같은 태스크 설정을 두 시뮬레이터에서 학습하고, 저장된 체크포인트를 MuJoCo로 불러와 걷기 동작을 확인하는 흐름입니다.
⏱ 00:001. 영상의 목표와 흐름
⏱ 00:00영상은 지난 편에서 다룬 MuJoCo에서 Isaac Lab·Newton으로의 전이와 반대 방향을 다룹니다. Isaac Lab과 Newton에서 모델을 학습한 뒤 그 결과를 MuJoCo에서 평가하는 것이 핵심입니다.

전체 과정은 학습 단계와 평가 단계 두 부분으로 나뉩니다. 발표자는 시간을 줄이기 위해 이미 1,500 iteration까지 학습된 체크포인트를 가져와 사용한다고 설명합니다.
⏱ 00:272. 태스크 준비
⏱ 00:27이번 실습은 지난 편과 동일한 G1_29DOF_MJLab 태스크를 사용합니다. 설명란의 링크에서 태스크 폴더를 내려받아 지정된 디렉터리에 복사하면 됩니다.

복사 후에는 터미널에서 명령을 실행해 Isaac Lab에 태스크가 제대로 등록되었는지 먼저 확인합니다. 등록 목록에 태스크가 보이면 학습을 진행할 수 있습니다.
⏱ 00:463. Newton과 Isaac Lab에서의 학습
⏱ 00:46먼저 Newton에서 학습을 시작합니다. 이전 Sim-to-Sim 편에서 쓴 명령을 그대로 사용하고, 환경 수와 iteration 수도 같게 유지합니다. Newton 뷰어가 열리고 학습 로그가 출력되기 시작합니다.

전체 학습에는 약 2시간이 걸리므로 발표자는 끝까지 기다리지 않고 중간에 멈춥니다. 대신 미리 학습해 둔 모델을 평가에 사용합니다. 저장 경로는 g1_mjlb29_Newton 폴더 아래의 실행 시각 폴더이며, 그 안에 model_1499.pt가 평가용 체크포인트입니다.
이어서 Isaac Lab에서도 같은 방식으로 학습합니다. 명령은 같고 시각화와 물리 엔진 설정만 바뀝니다. 역시 전체 학습 대신 1,500 iteration까지 학습된 model_1499.pt를 사용합니다.
⏱ 02:384. Isaac Lab 체크포인트 위치
⏱ 02:38Isaac Lab 학습 결과는 g1_mjlb29_PhysX 폴더에 저장됩니다. 방금 실행한 학습은 실행 시각 폴더에 기록되지만, 중간에 멈췄기 때문에 model_0만 남아 있습니다.
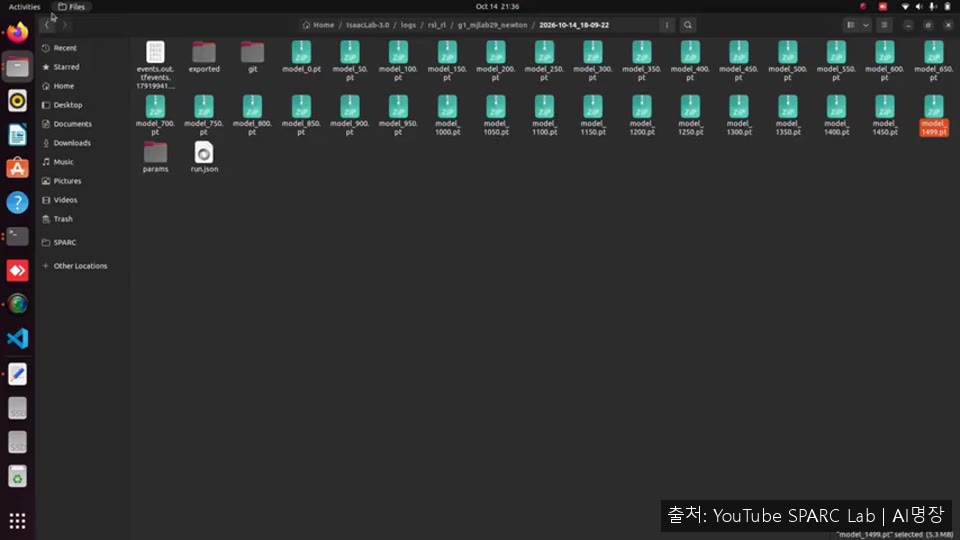
그래서 발표자는 미리 완료해 둔 학습 폴더를 열어 model_1499.pt를 확인합니다. 이 파일이 Isaac Lab에서 MuJoCo로 평가할 때 사용할 모델입니다. 여기까지가 학습 단계의 정리입니다.
⏱ 03:545. MuJoCo에서 정책 평가
⏱ 03:54평가 단계에서는 먼저 MuJoCo용 conda 환경을 활성화합니다. MuJoCo 설치 방법은 발표자가 앞선 튜토리얼에서 다뤘기 때문에 여기서는 생략합니다.

다음으로 평가 명령을 실행하면서 모델이 들어 있는 폴더 경로를 인자로 넘깁니다. Newton 모델을 적용하자 MuJoCo가 로드되고 Unitree G1 로봇이 걷는 모습이 나타납니다. 이것이 Newton에서 MuJoCo로의 Sim-to-Sim 전이 결과입니다.
같은 명령을 Isaac Lab 모델 폴더 경로로 바꾸어 실행하면 Isaac Lab 정책도 MuJoCo에서 정상적으로 로드되고 로봇이 자연스럽게 걷습니다.
⏱ 04:586. 정리와 다음 편 예고
⏱ 04:58발표자는 MuJoCo, Isaac Lab, Newton 사이의 Sim-to-Sim 흐름을 모두 살펴봤다고 정리합니다. 이 시리즈를 차례로 보면 각 시뮬레이션 도구를 자신의 실험이나 과제에 활용하는 데 익숙해질 수 있다고 말합니다.

다음 영상에서는 도메인 랜덤화를 다루고, Centurial이라는 새 시리즈도 시작한다고 예고합니다.