요약
⏱ 00:151. OM1 로봇 두뇌와 학습 방식
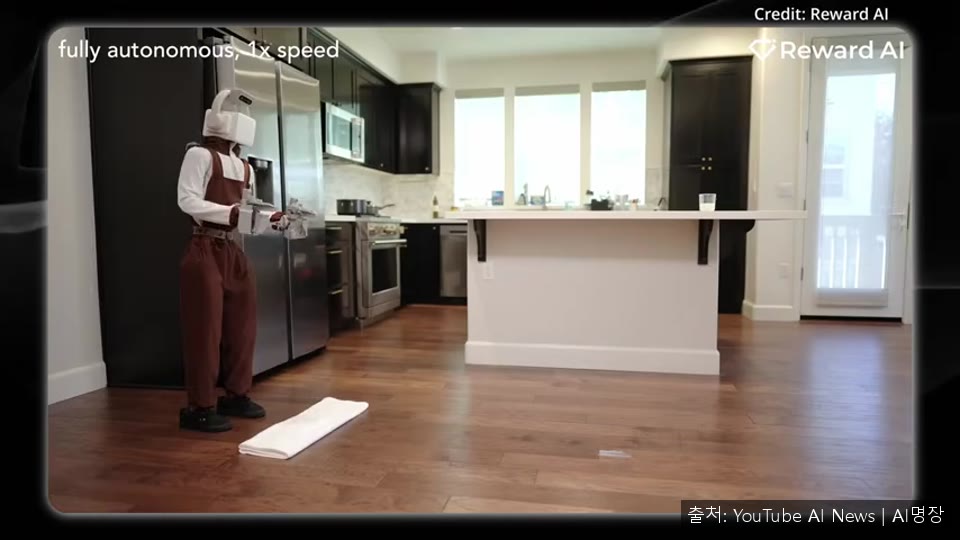
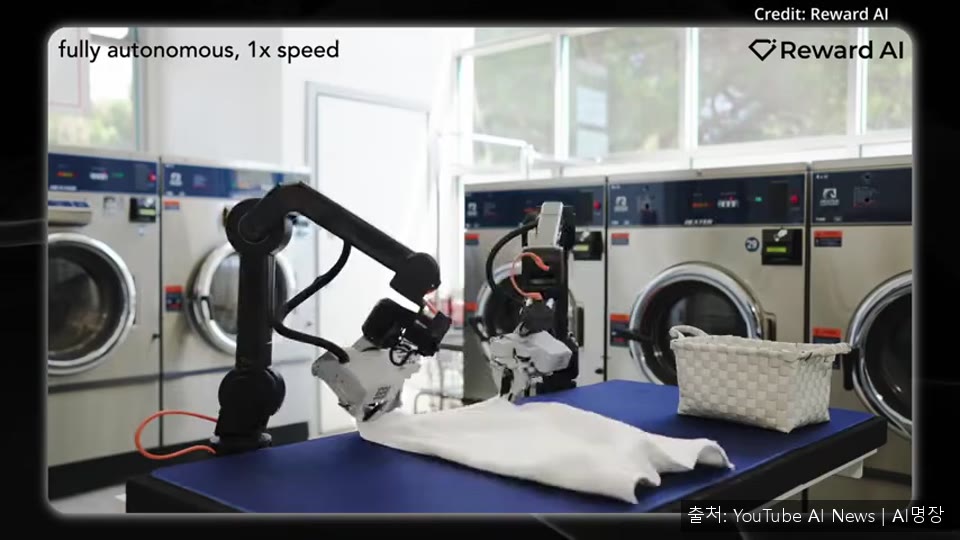
⏱ 00:15Reward AI가 공개한 OM1은 로봇 동작 결정을 담당하는 두뇌 역할의 범용 정책 모델이다. 회사는 로봇 없이 사람이 작업하는 모습을 기록한 데이터로 사전학습과 추가학습을 한 단계로 처리한다고 설명한다. 데이터는 이미지, 촉각 신호, 손가락 간 거리, 손 자세, 힘 정보를 함께 담는 센서 장갑으로 수집된다.
⏱ 02:132. 장갑 추적 정확도와 작업 시연
⏱ 02:13회사는 초당 3cm에서 67cm까지 여덟 가지 속도로 장갑의 위치 추적을 시험했다. 가장 빠른 속도에서 시각-관성 추적의 평균 오차는 24.9mm, 장갑에 쓰인 전자기 추적은 9.5mm였다. 속도가 올라갈수록 전자기 방식 오차는 약 0.4mm에서 9.5mm로, 시각-관성 방식은 약 2.1mm에서 24.9mm로 커졌으며, 회사는 고속에서 전자기 방식이 오차를 60% 줄였다고 주장한다.
⏱ 03:293. 샤오미 휴머노이드의 공장 8시간 근무
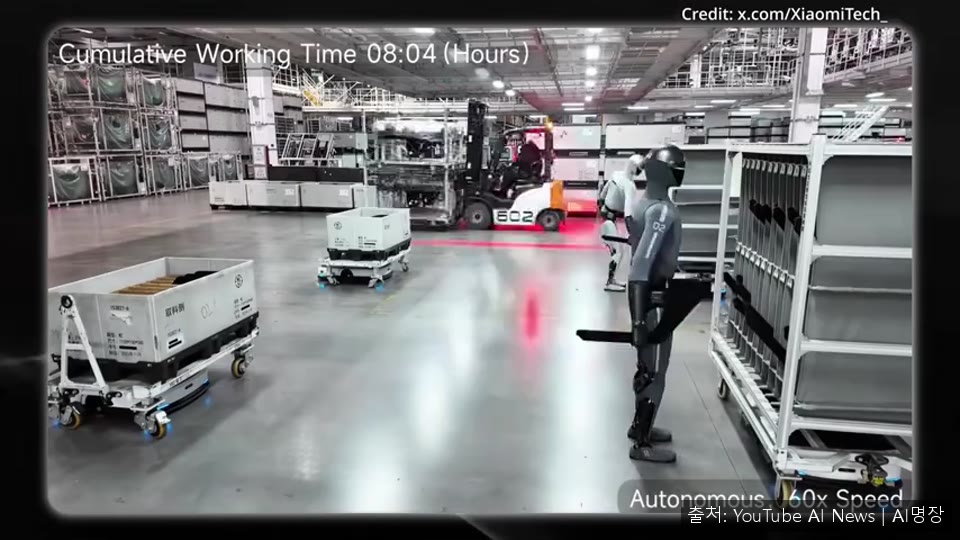
⏱ 03:29샤오미는 휴머노이드 로봇 두 대가 전기차 공장에서 8시간 교대 근무를 수행했다고 공개했다. 작업은 센터 콘솔에서 측면 커버 부품을 골라 지정 위치에 놓는 것이었고, 이상을 스스로 감지해 경로를 고쳤으며, 생산라인 시스템과 연결되어 자율 이동 로봇과 협력했다고 한다.
두뇌로 소개된 Xiaomi-Robotics-1은 시각, 언어, 행동을 함께 다루는 모델로, 10만 시간 이상의 물체 조작 데이터로 사전학습되었다고 한다. 7월 보고에서는 나사산 부품 끼우기 공정에서 최대 98% 성공률을 기록했지만, 8시간 교대 전체의 성공률은 공개되지 않았다. 이번 시연은 분류라는 한 공정에 한정되며 공장은 통제된 환경이라는 점도 함께 봐야 한다.
⏱ 04:294. AgiBot A3 Ultra의 야외 지형 적응
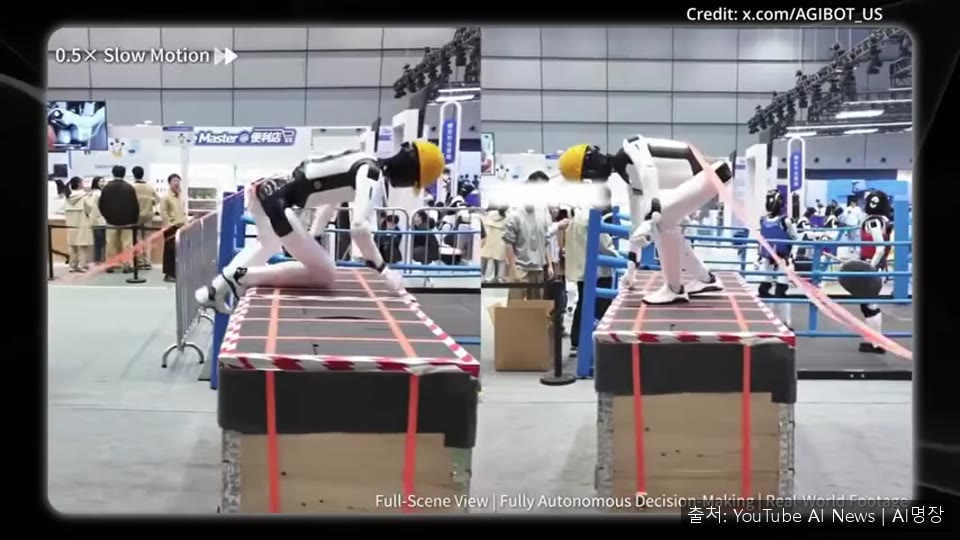
⏱ 04:29AgiBot의 A3 Ultra는 예측하기 어려운 지형을 위한 휴머노이드로 소개되었다. 시연에서는 지형 변화에 적응하며 실시간으로 판단하고, 높은 장애물을 안정적으로 넘었다. 키는 174cm, 무게는 60kg이며 700 TOPS 수준의 연산 성능을 갖췄다고 한다. 감각 장치로는 라이다, 가슴의 깊이 카메라, 지형 전용 무릎 카메라와 3미터 범위의 위험 예측 기능이 있다.
표준 배터리로 걷기와 서기를 절반씩 할 때 최대 8시간을 쓸 수 있고, 배터리 베이가 두 개라 10초 안에 교체할 수 있다고 한다. 다만 최고 속도, 계단 높이, 경사 등급은 아직 공개되지 않았으며 가격은 문의 후 안내된다고 한다.
⏱ 05:275. Liber Zero와 세계 행동 모델
⏱ 05:27Liber AI는 Liber Zero를 공개하며 이를 세계 행동 모델이라고 불렀다. 시각 관찰, 행동, 그다음 일어날 결과가 어떻게 연결되는지 학습한다는 뜻이다. 학습 데이터의 중심은 220만 시간 이상의 사람 경험이며, 대부분은 사람의 활동 영상이고 로봇 시연이 수백만 시간에 달하는 것은 아니라고 회사는 설명했다. 여기에 로봇 시연과 가벼운 데이터 장갑 및 카메라로 기록한 사람 시연이 더해진다.
훈련은 넓은 시각 예측에서 정밀한 물리적 상호작용으로 넘어가는 세 단계로 진행된다. 회사는 60개 작업에서 사전 시연 없이 수행하는 제로샷 성공률이 36%라고 밝혔고, 촉각과 힘 감지 기능은 곧 추가할 계획이라고 한다.
⏱ 06:336. DeepSeek의 플러그인 제작 도구와 코딩 에이전트
⏱ 06:33DeepSeek는 오픈소스 에이전트 프레임워크 Harness에 크리에이터 모드를 추가했다. 사용자가 원하는 플러그인을 일상 언어로 설명하면 Harness가 개발 기술을 불러오고, 실행 환경을 점검하고, 코드를 쓰고 설치한 뒤 실제 실행되는지 확인한다. 회사 예시에서 플로팅 타이머는 아이디어에서 작동하는 플러그인까지 약 5분 30초가 걸렸다. 다만 일부 데모는 여러 차례 대화가 필요했고 Harness는 아직 오픈 베타 단계다.