
요약
컴퓨터 비전의 역할이 사물 인식에서 위치, 거리, 움직임, 자세 파악과 행동 결정으로 넓어졌다는 문제의식으로 시작한다. RealSense 뎁스 카메라를 중심으로 로봇의 3D 공간 인식 흐름을 소개하며, 바퀴 로봇과 다리 로봇의 차이를 짚는다.
⏱ 00:001. 방송 시작과 시청자 소통
⏱ 00:00방송은 가벼운 근황 이야기로 시작한다. 진행자는 고질라 영화 관람 이야기를 꺼내며 분위기를 풀고, 여러 지역과 해외에서 접속한 시청자들에게 인사를 건넨다. 이어 OpenCV가 비영리 단체이며 회원과 후원사의 지원으로 운영된다는 점과 후원사 목록을 소개한다.
⏱ 03:372. 컴퓨터 비전의 과제 변화와 피지컬 AI
⏱ 03:37진행자는 컴퓨터 비전이 과거에는 사진 속 사물이 무엇인지 알아내는 것이 주된 임무였지만, 이제는 로봇에게 그 기본 요구가 한층 높아졌다고 설명한다. 로봇은 물체의 위치, 거리, 움직임 여부, 자세를 알아야 하고, 그 정보를 바탕으로 다음 행동을 결정해야 한다.
⏱ 09:413. 발표자 소개와 발표 방식
⏱ 09:41발표자 Chris Matthew은 자신을 RealSense의 개발자 생태계 부사장이라고 소개한다. 개발자들과 이야기하며 어떤 프로젝트를 만드는지, 무엇을 좋아하고 어떤 기능을 로드맵에 넣어야 하는지 듣는 것이 주 업무라고 설명한다. 직접 로봇과 실험을 만들며 해킹하는 시간도 많다고 덧붙인다.
발표는 대화하듯 편하게 진행하며, 여러 시연을 준비했지만 대화 흐름에 따라 추가 시연을 할 수도 있다고 밝힌다. 화면 공유 방식을 바꾸는 등 방송 준비 과정도 짧게 이어진다.
⏱ 12:104. RealSense의 배경과 3D 공간 인식
⏱ 12:10발표는 피지컬 AI를 2D 이미지에서 3D 공간 인식으로 넘어가는 과정으로 규정한다. RealSense는 Intel에서 시작된 기술로, 약 15개월 전 독립 회사로 분사했고 약 5천만 달러 규모의 시리즈 A 투자를 받았다고 소개한다. 이후 머신비전 기업 Cognex에 인수되었다고 밝힌다.
발표에서는 14년의 개발 기간, 80건의 특허, 약 300만 대 출하, 그리고 현재 세계 로봇의 60~70%가 RealSense 카메라를 사용한다는 주장을 제시한다. 이것이 3D 공간 인식 능력 덕분이라고 설명하며, 자세한 작동 원리는 뒤에서 다루겠다고 예고한다.
⏱ 14:025. 바퀴 로봇과 다리 로봇의 차이
⏱ 14:02발표자는 휠 기반 자율 이동 로봇(AMR)이 10년 가까이 쓰여 왔고, 그 과정에서 SLAM과 자율 주행 같은 이동 기술이 발전했다고 설명한다. 요즘 주목받는 휴머노이드와 사족 보행 로봇은 다리가 있어 바퀴와 많이 다르다고 짚는다.
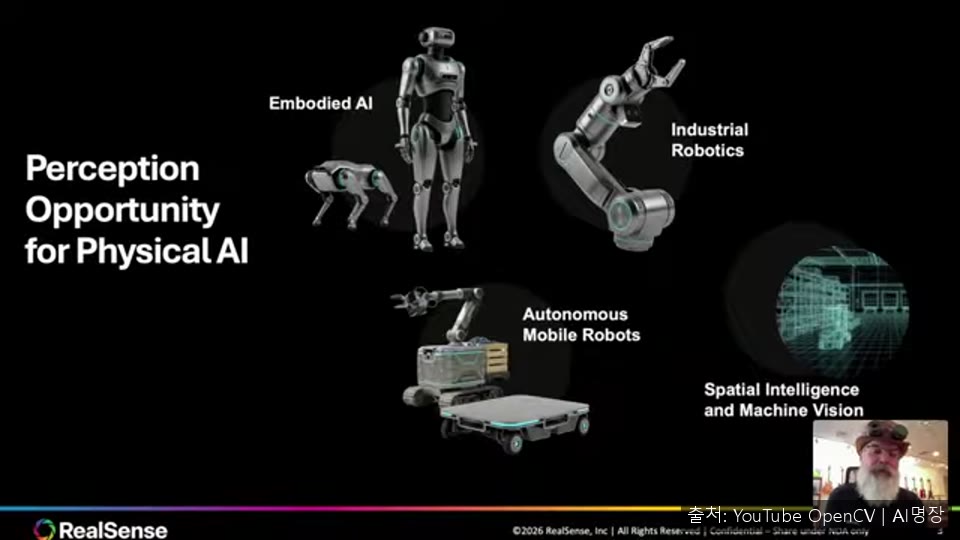
바퀴에서는 회전 수를 세는 엔코더 틱으로 이동 거리를 비교적 쉽게 추정할 수 있었지만, 다리 로봇에서는 그런 방식이 그대로 통하지 않는다는 문제의식을 드러내며 본론으로 이어진다.


