요약
박사 과정 연구 제안서로, 잡음과 외란이 있는 비선형 시스템에서 상태를 추정하고 제어 입력을 내는 문제를 다룬다. 고전적 방법과 학습 기반 방법의 장점을 결합하고, 신경 과정에 물리·휴리스틱 사전 지식을 넣으며, 등각 예측으로 불확실성 구간의 신뢰성을 검증하는 접근을 소개한다.
⏱ 00:001. 발표 구성 안내
⏱ 00:00발표자는 박사 논문 주제가 학습 기반 상태 추정과 제어임을 밝히고, 연구 동기와 배경, 완료된 검증 결과, 진행 중인 연구, 남은 일정과 결론의 순서로 발표를 구성하겠다고 소개한다. 발표 전체는 확률적 학습, 사전 지식을 반영한 구조, 보정된 불확실성, 안전을 고려한 제어라는 네 가지 핵심 요소를 중심으로 전개된다.
⏱ 00:132. 연구 동기와 핵심 질문
⏱ 00:13핵심 질문은 잡음과 외란이 존재하는 일반적인 비선형 시스템에 대해, 불확실성을 인식하는 제어기가 상태 추정값과 제어 입력을 함께 산출해 시스템을 목표 종단 상태로 이끌 수 있는가이다.
기존 방법은 크게 고전적 방법, 학습 기반 방법, 둘을 결합한 하이브리드 방법으로 나눌 수 있다. 고전적 방법은 알려진 동역학 모델과 잡음 분포 가정에 의존하며, 정상 운영 범위를 벗어나면 성능이 급격히 떨어진다. 학습 기반 방법은 복잡한 비선형성을 보완하지만 학습 데이터 범위 밖에서 예측이 불안정해진다. 발표자는 두 계열의 장점을 합쳐 확장성과 데이터 효율을 갖추고 불확실한 환경에 적응하는 프레임워크를 목표로 한다.
⏱ 03:423. 신경 과정 기반 구조와 학습 방식
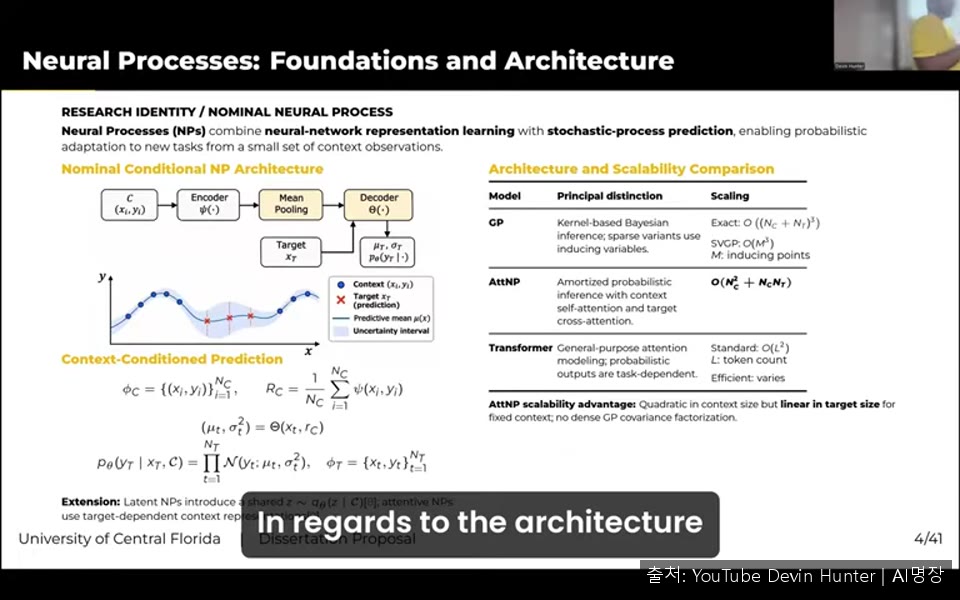
⏱ 03:42제안하는 핵심 구조는 신경 과정(Neural Process)이다. 이 모델은 문맥 집합(context set)으로부터 함수에 대한 분포를 학습하여, 대상 입력에 대해 평균과 불확실성을 함께 예측한다. 가우시안 프로세스와 비슷하게 함수 분포를 모델링하지만, 커널을 명시적으로 설계하지 않고 데이터로부터 학습한다는 점이 다르다. 계산 복잡도도 가우시안 프로세스의 세제곱 규모보다 유리하다고 설명하며, 트랜스포머와 비교해서는 디코더에 자기 주의를 쓰지 않는 구성으로 더 확장성이 있을 수 있다고 본다.
학습은 여러 과제를 샘플링해 문맥 집합과 목표 집합으로 나누고, 문맥으로부터 목표를 예측하도록 하는 메타학습 방식으로 이루어진다. 잠재 변수는 전역 불확실성을 모델링하고 문맥에서 잠재 특징을 추출한다. 주변우도의 적분이 다루기 어려워 변분 하한을 최대화하며, 목표 집합의 잠재 사후분포와 문맥 집합의 잠재 사전분포 사이 거리를 제한해 추론을 안정화한다. 새로운 기여는 물리 기반 등 사전 추정값 y-hat을 입력 표현에 넣는 구조적 사전 지식으로, 학습 문제의 복잡도를 줄이고 표본 효율과 수렴 속도를 높이는 것을 기대한다.
⏱ 08:404. 등각 예측으로 보정하는 불확실성
⏱ 08:40신경망은 분포를 근사할 뿐이므로 예측 구간을 그대로 신뢰하기 어렵다. 그래서 등각 예측(conformal prediction)을 사용해 보정된 신뢰 구간을 얻으려 한다. 교정 데이터와 새 관측치가 교환 가능(exchangeable)하다고 가정하면, 1-알파 확률로 실제 값이 예측 집합 안에 들어간다는 분포 무관 보장을 얻을 수 있다.
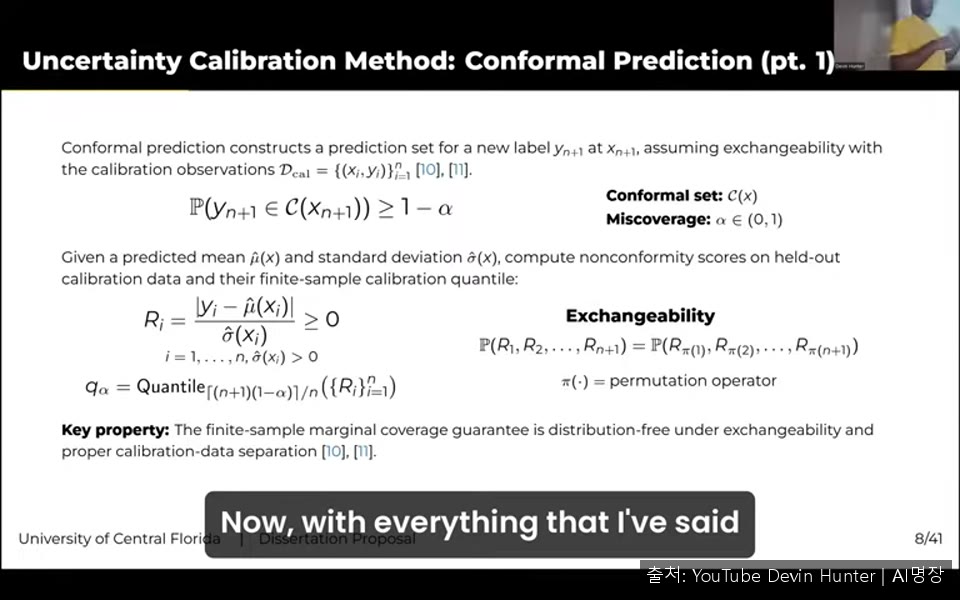
방법은 교정 데이터에서 비적합도 점수(non-conformity score)를 계산하고 그 분위수를 구해, 모델의 불확실성을 얼마나 넓힐지 결정하는 것이다. 한계는 교환 가능성이 필요하다는 점이어서, 분포가 크게 벗어나는 상황은 이 틀에서 직접 다루기 어렵다고 밝힌다. 사용하는 방식은 두 가지다. 분할 등각 예측(split conformal prediction)은 입력 공간 전체에 같은 고정 폭을 적용하고, 분위수 회귀 기반 등각 예측(CQR)은 학습된 상한과 하한을 사용해 입력 위치에 따라 구간이 달라져 더 효율적인 구간을 만든다.
⏱ 11:195. 적용 분야와 확장 연구
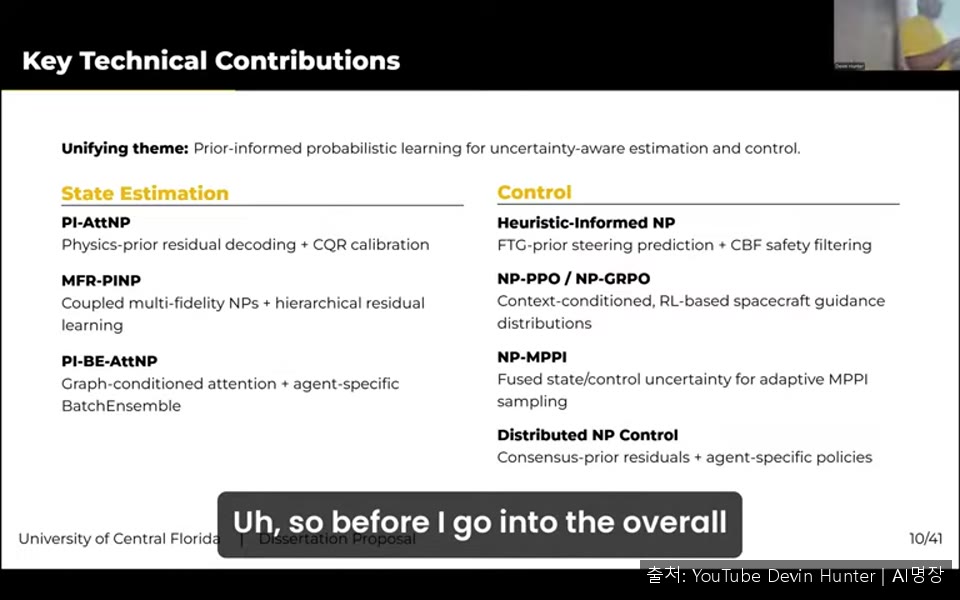
⏱ 11:19사전 지식 기반 모델을 여러 응용으로 확장한 현황을 소개한다. 물리 기반 신경 과정은 상태 추정에, 다중 충실도 물리 모델은 여러 정밀도의 데이터를 결합하는 모델링에 쓰인다. 물리 정보 기반 앙상블 신경 과정은 다중 에이전트 추정으로 확장되고, 휴리스틱 정보 기반 신경 과정은 제어기가 탐색할 영역을 안내한다.
⏱ 12:556. 평가 지표
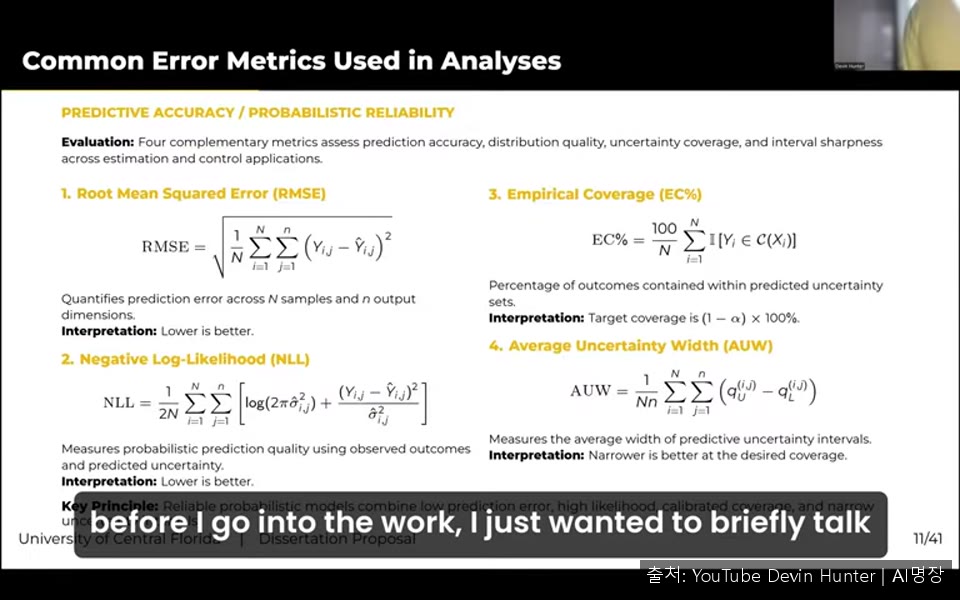
⏱ 12:55검증에 쓰는 지표를 정리한다. 평균제곱근오차(RMSE)는 예측의 순수 오차를, 음의 로그우도(NLL)는 확률 분포 적합도를 측정해 과적합과 과소적합을 함께 살핀다. 경험적 포괄률(empirical coverage)은 등각 예측이 약속한 보장이 실제로 달성되는지 확인하는 지표이고, 불확실성 구간 폭(width)은 구간이 보장만 만족하고 지나치게 넓어지지 않았는지 보는 지표다. 발표는 여기까지 진행되었고 이후 실험 결과와 일정으로 이어진다.