
요약
⏱ 00:001. 패널 소개와 대담의 주제
⏱ 00:00Ultralytics YOLO Vision 2026 행사에서 열린 임바디드 AI와 휴머노이드 로봇 전문가 패널 토크입니다. 진행자는 기조 연설을 마친 패널들에게 차례로 질문을 던지며 대화를 이끌어 갑니다.
로봇공학이 연구소에서 보느냐 제품 팀에서 보느냐에 따라 의미가 크게 달라진다는 점이 출발점으로 제시됩니다. 이후 질문은 기술 장벽, 비전 통합, 신뢰, 미래 전망, 조언으로 이어집니다.
⏱ 00:232. 휴머노이드 도입의 걸림돌
⏱ 00:23패널들은 가장 큰 장애물로 신체 AI를 어떻게 정의하느냐를 꼽았습니다. 현재 연구는 신체성을 좁게 정의하는 경향이 있어, 운동 능력은 발전했지만 사회적 지능, 감정 지능, 풍부한 경험 데이터에서 나오는 신체 지능은 부족하다고 평가했습니다.
또한 휴머노이드를 도구로 볼지 동반자로 볼지 아직 정하지 못한 모호함도 개발 방향을 불확실하게 만든다고 지적했습니다. 불쾌한 골짜기 현상도 함께 언급되었습니다.
⏱ 02:213. 비전 모델의 통합과 엣지 컴퓨팅
⏱ 02:21LimX Dynamics의 Paul은 비전을 독립된 모듈이 아니라 전체 시스템에 통합된 일부로 본다고 설명했습니다. 보행 제어에서도 비전은 여러 센서 입력 중 하나로 활용되며, 시스템 전체를 엔드 투 엔드로 묶는 방향이 뚜렷한 추세라고 했습니다.
두 번째 변화는 엣지 컴퓨팅의 성능 향상입니다. 최신 모델을 로봇 본체에서 직접 돌릴 수 있게 되면서 비전뿐 아니라 로봇 전체의 역량이 넓어지고 있습니다.
현장 운영에 관해서는 연구실에서 충분히 다듬은 뒤 배치하는 방식보다, 덜 성숙한 시스템이라도 현장에 내보내 데이터를 모으고 개선하는 루프를 완성하는 것이 핵심이라고 강조했습니다. 무대나 터널처럼 조명이 바뀌는 환경에 맞춰 모델을 조정해야 하는 어려움도 함께 언급되었습니다.
⏱ 05:194. 로봇에 대한 신뢰와 의인화
⏱ 05:19Mariana는 사람이 휴머노이드를 사람처럼 의인화하면, 사람을 대하듯 기대와 신뢰를 투영하게 된다고 설명했습니다. 로봇이 물리적 맥락이나 사회적 맥락을 제대로 이해하지 못해 놀라운 방식으로 행동하면 신뢰가 쉽게 깨진다는 것입니다.
사용자를 대신해 상호작용하는 LLM 에이전트를 대상으로 한 연구를 예로 들며, 사회적으로 부적절한 행동이 나타나는 순간 신뢰가 취약해진다는 결과를 소개했습니다. 사람의 행동은 무작위적이어서 이를 모델링하고 예측 불가능성에 대비하는 것이 병목이라는 견해입니다.
패널은 무료 포옹 로봇 실험이 사람들의 예상치 못한 반응 때문에 오래 버티지 못했던 사례도 언급했습니다.
⏱ 09:215. 인식과 행동의 결합
⏱ 09:21Paul은 로봇의 인식과 행동을 결합하는 일이 과소평가된 도전이라고 말했습니다. 로봇의 시야가 제한적이어서 센서를 어디에 어떻게 배치할지가 중요하며, 사다리 오르기는 계단보다 까다로운 사례로 들었습니다.
센서 배치와 감각 신호를 이동이나 조작 같은 행동과 통합하는 작업은 평범해 보여도 실제로는 매우 어려운 과제라고 정리했습니다.
⏱ 10:326. 3년 뒤의 임바디드 AI 전망
⏱ 10:32Glenn은 3년 뒤의 진전이 지금 보이는 데모만큼 빠르지는 않을 것이라고 봤습니다. 드론과 자율주행을 비교하며, 데모 영상이 화려해도 실제 환경에서의 적용성, 사용성, 확장성이 진짜 시험대이고 비용을 규모의 경제로 낮출 수 있는지가 관건이라고 했습니다.
Mariana는 인간이 로봇을 가르치는 것뿐 아니라 로봇의 움직임이 사람의 신체에 대해 가르쳐 줄 수 있다는 상호 학습 관점을 제시했습니다.
Paul은 거대 언어 모델의 발전이 로봇 능력의 근본 동력이 될 것이라고 보았습니다. 하드웨어는 특정 환경에서 사람과 함께 일하는 수준으로 발전하겠지만, 모든 일을 대신하는 단계까지는 3년 안에 도달하기 어렵다고 결론지었습니다.
⏱ 14:517. 현장 전문가들의 조언
⏱ 14:51Mariana는 호기심을 잃지 말고 당연한 것을 당연하게 여기지 말라고 조언했습니다. 현재 기술을 정의하는 방식이 가능성에 비해 좁으니 임바디드 AI의 의미를 더 넓게 고민해 보라는 것입니다.
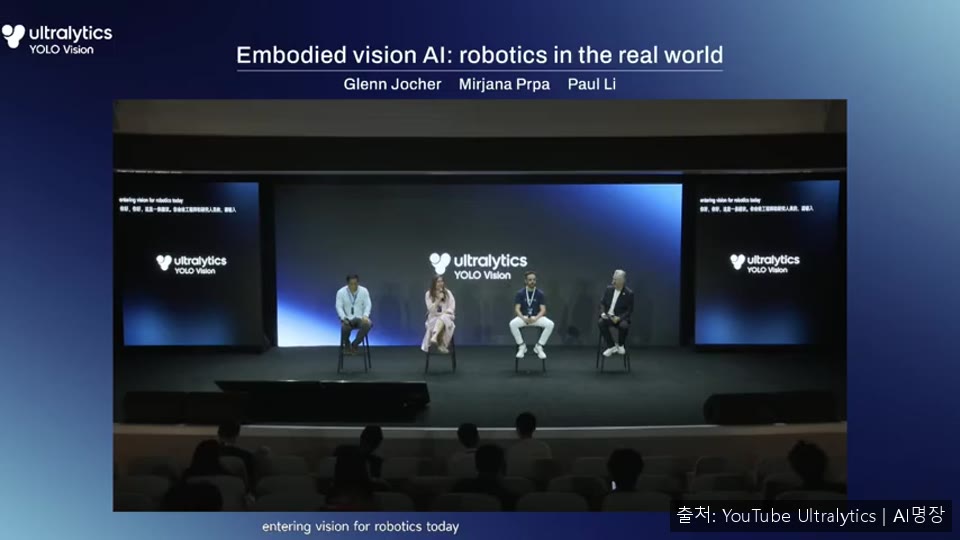
다른 패널은 직접 부딪쳐 보고 가능한 한 빨리 시작하라고 권했습니다. Glenn은 무엇을 해야 할지 정확히 몰라도 괜찮으니 생각하는 방향으로 일단 걸어 보면 새로운 질문을 만나고 결국 가야 할 곳에 닿게 된다고 말하며 대담을 마무리했습니다.


